Przejdź do treści
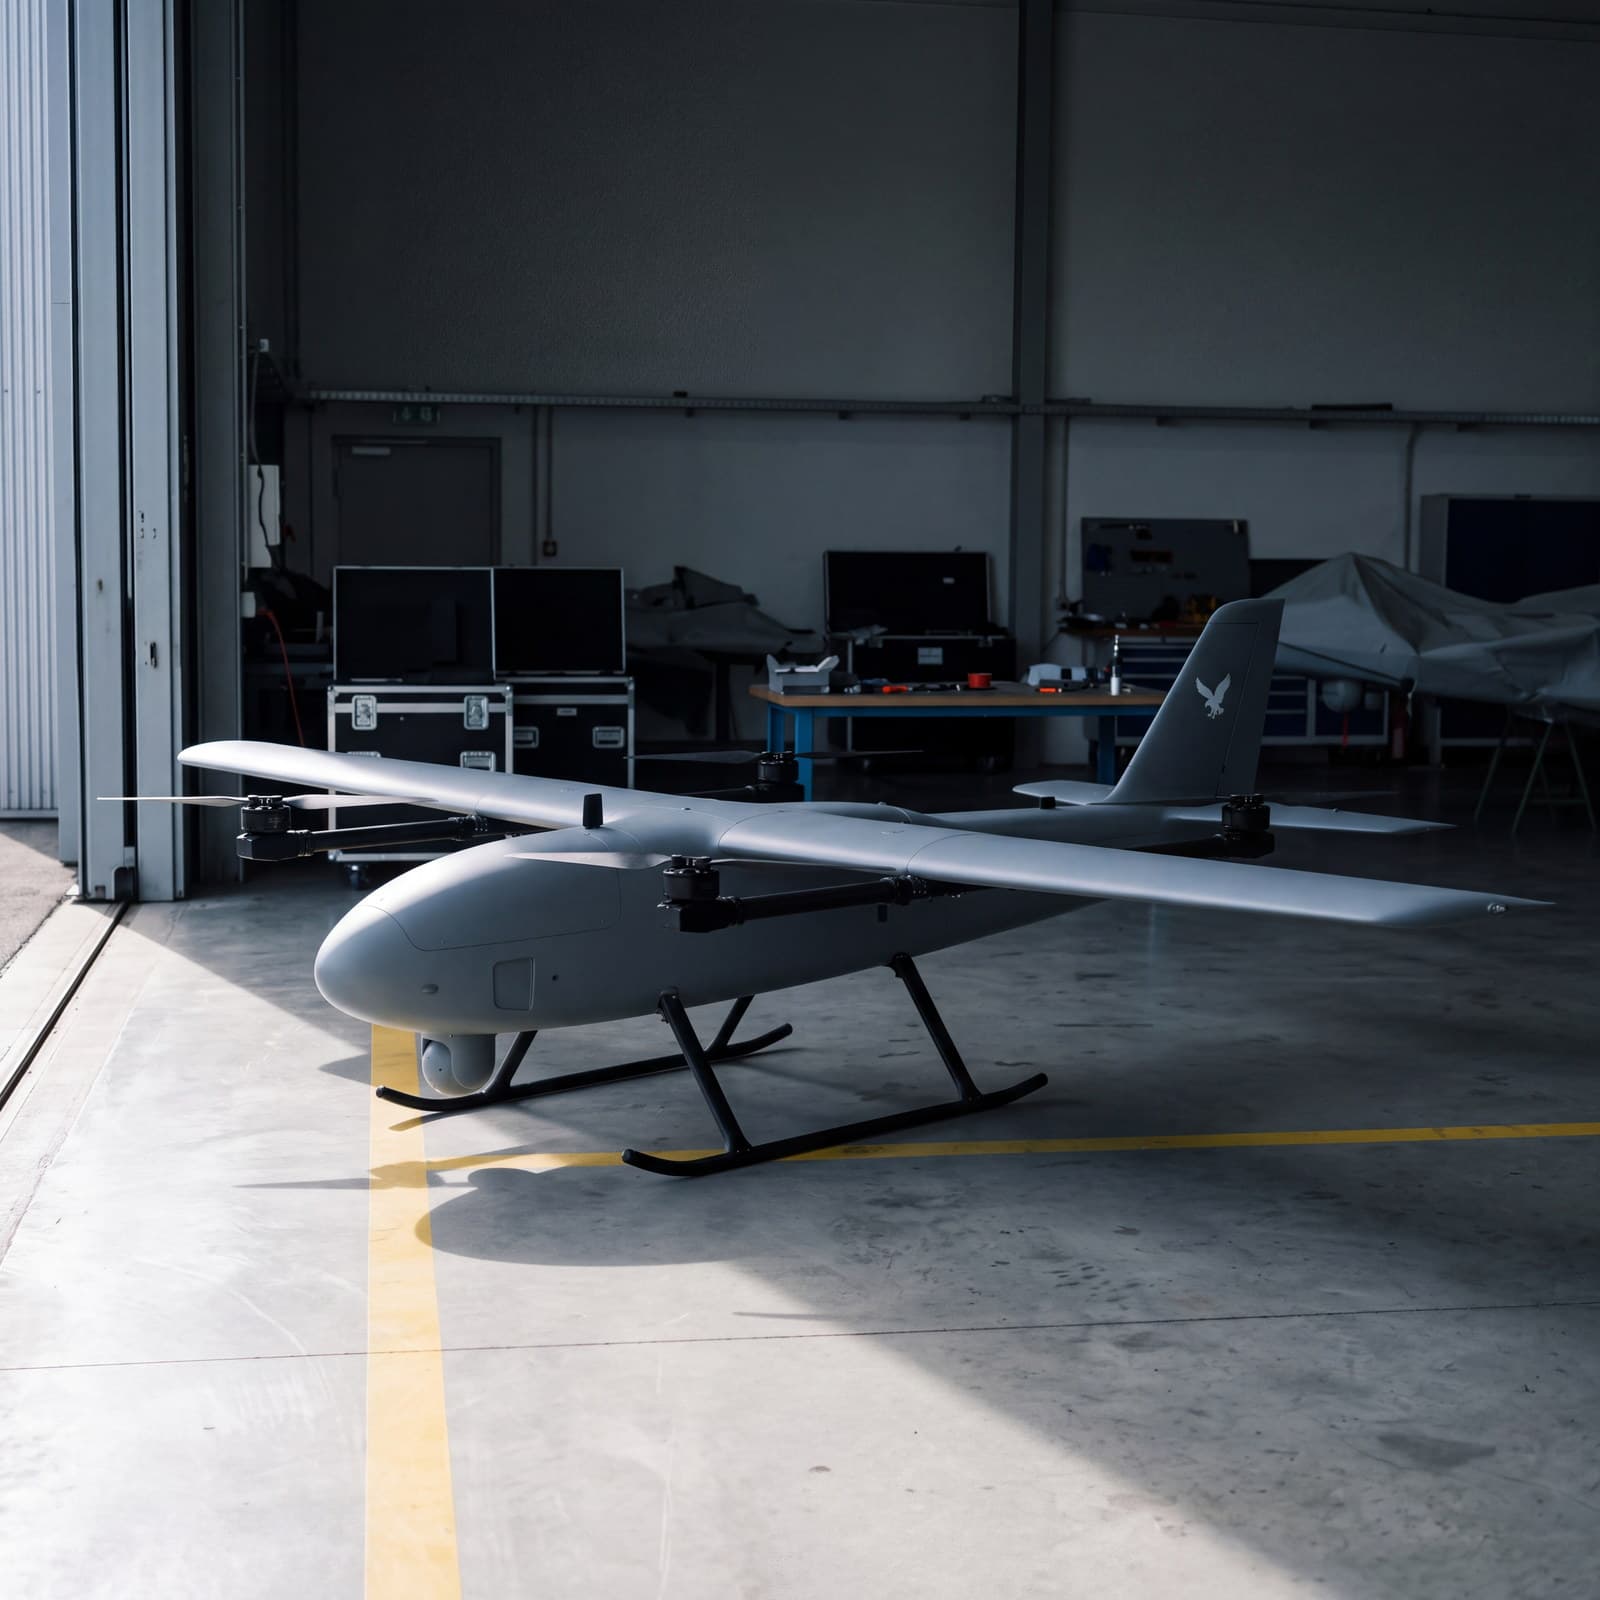
Bezzałogowy płatowiec VTOL w hali warsztatowej

Platforma obserwacyjno-rozpoznawcza VTOL

Raven T3

Deklarowany czas lotu
Deklarowany zasięg
Ładunek użyteczny
Rozpiętość skrzydeł

Co daje operatorowi

  • Start bez pasa

    Maszyna podnosi się pionowo z polany, drogi albo placu, a po wyjściu na wysokość przechodzi w lot poziomy na skrzydle. Nie ma wyrzutni, katapulty ani pasa do przygotowania.

    Start i lądowanie
    pionowe
    Przelot
    na skrzydle
  • Głowica obserwacyjna

    Stabilizowana głowica wielosensorowa: obraz widzialny, podczerwień i termowizja w jednym korpusie. Kanał dobiera się do warunków, a nie zadanie do kanału.

    Kanały
    EO, IR, termowizja
    Praca
    dzień, noc, ograniczona widoczność
  • Nawigacja GPS/RTK

    Pozycja liczona z dokładnością, która pozwala powtórzyć ten sam przelot i porównać wyniki dwóch nalotów. Elementy systemu nawigacyjnego mogą być zdublowane.

    Pozycja
    GPS/RTK
    Niezawodność
    elementy redundantne
  • Telemetria wielokanałowa

    Trzy technologie łączności, w tym satelitarna. Kanał wybiera się pod misję, a utrata jednego łącza nie kończy zadania na dużej odległości.

    Kanały
    trzy technologie
    Poza zasięgiem radia
    łącze satelitarne

Płatowiec, głowica, ładunek

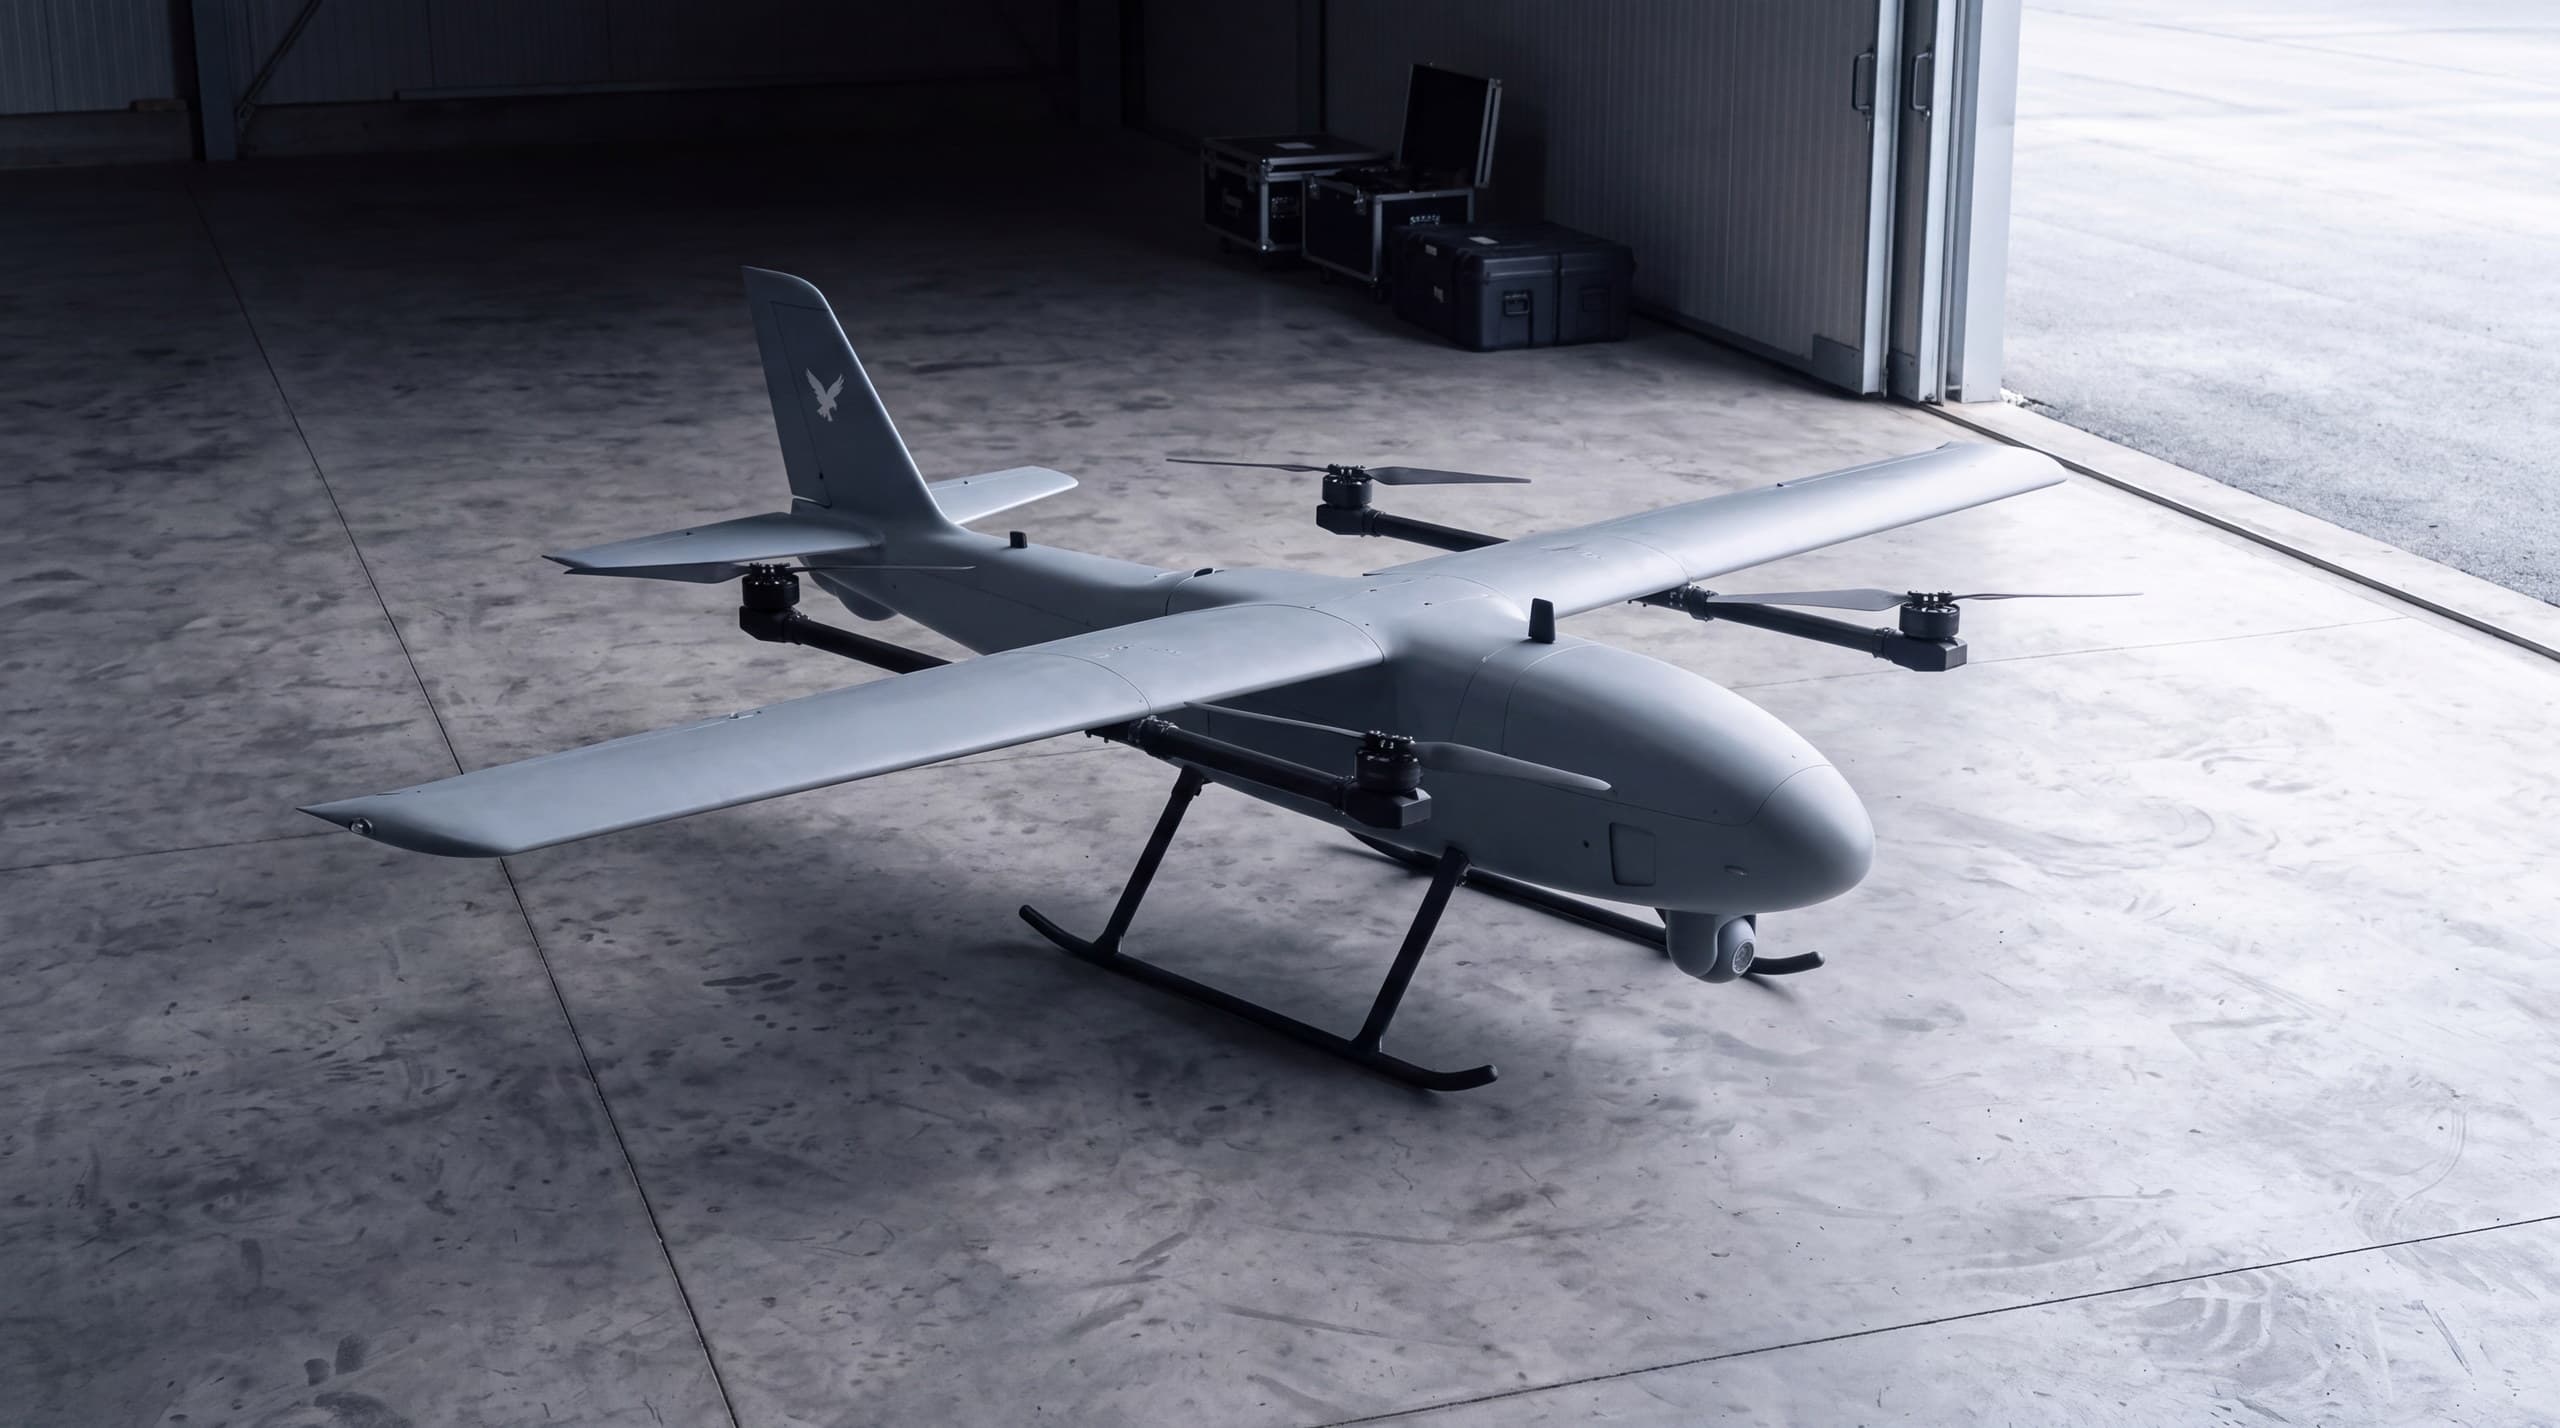
Raven T3 jest wielozadaniową platformą klasy VTOL: startuje i ląduje pionowo jak wielowirnikowiec, a leci jak samolot. Z tego połączenia bierze się jej sens - operowanie z miejsc bez pasa startowego przy czasie lotu liczonym w godzinach, a nie w minutach. Konfigurację ustawia się pod zadanie: głowica obserwacyjna, sensory pomiarowe albo skaner LiDAR na tej samej maszynie.

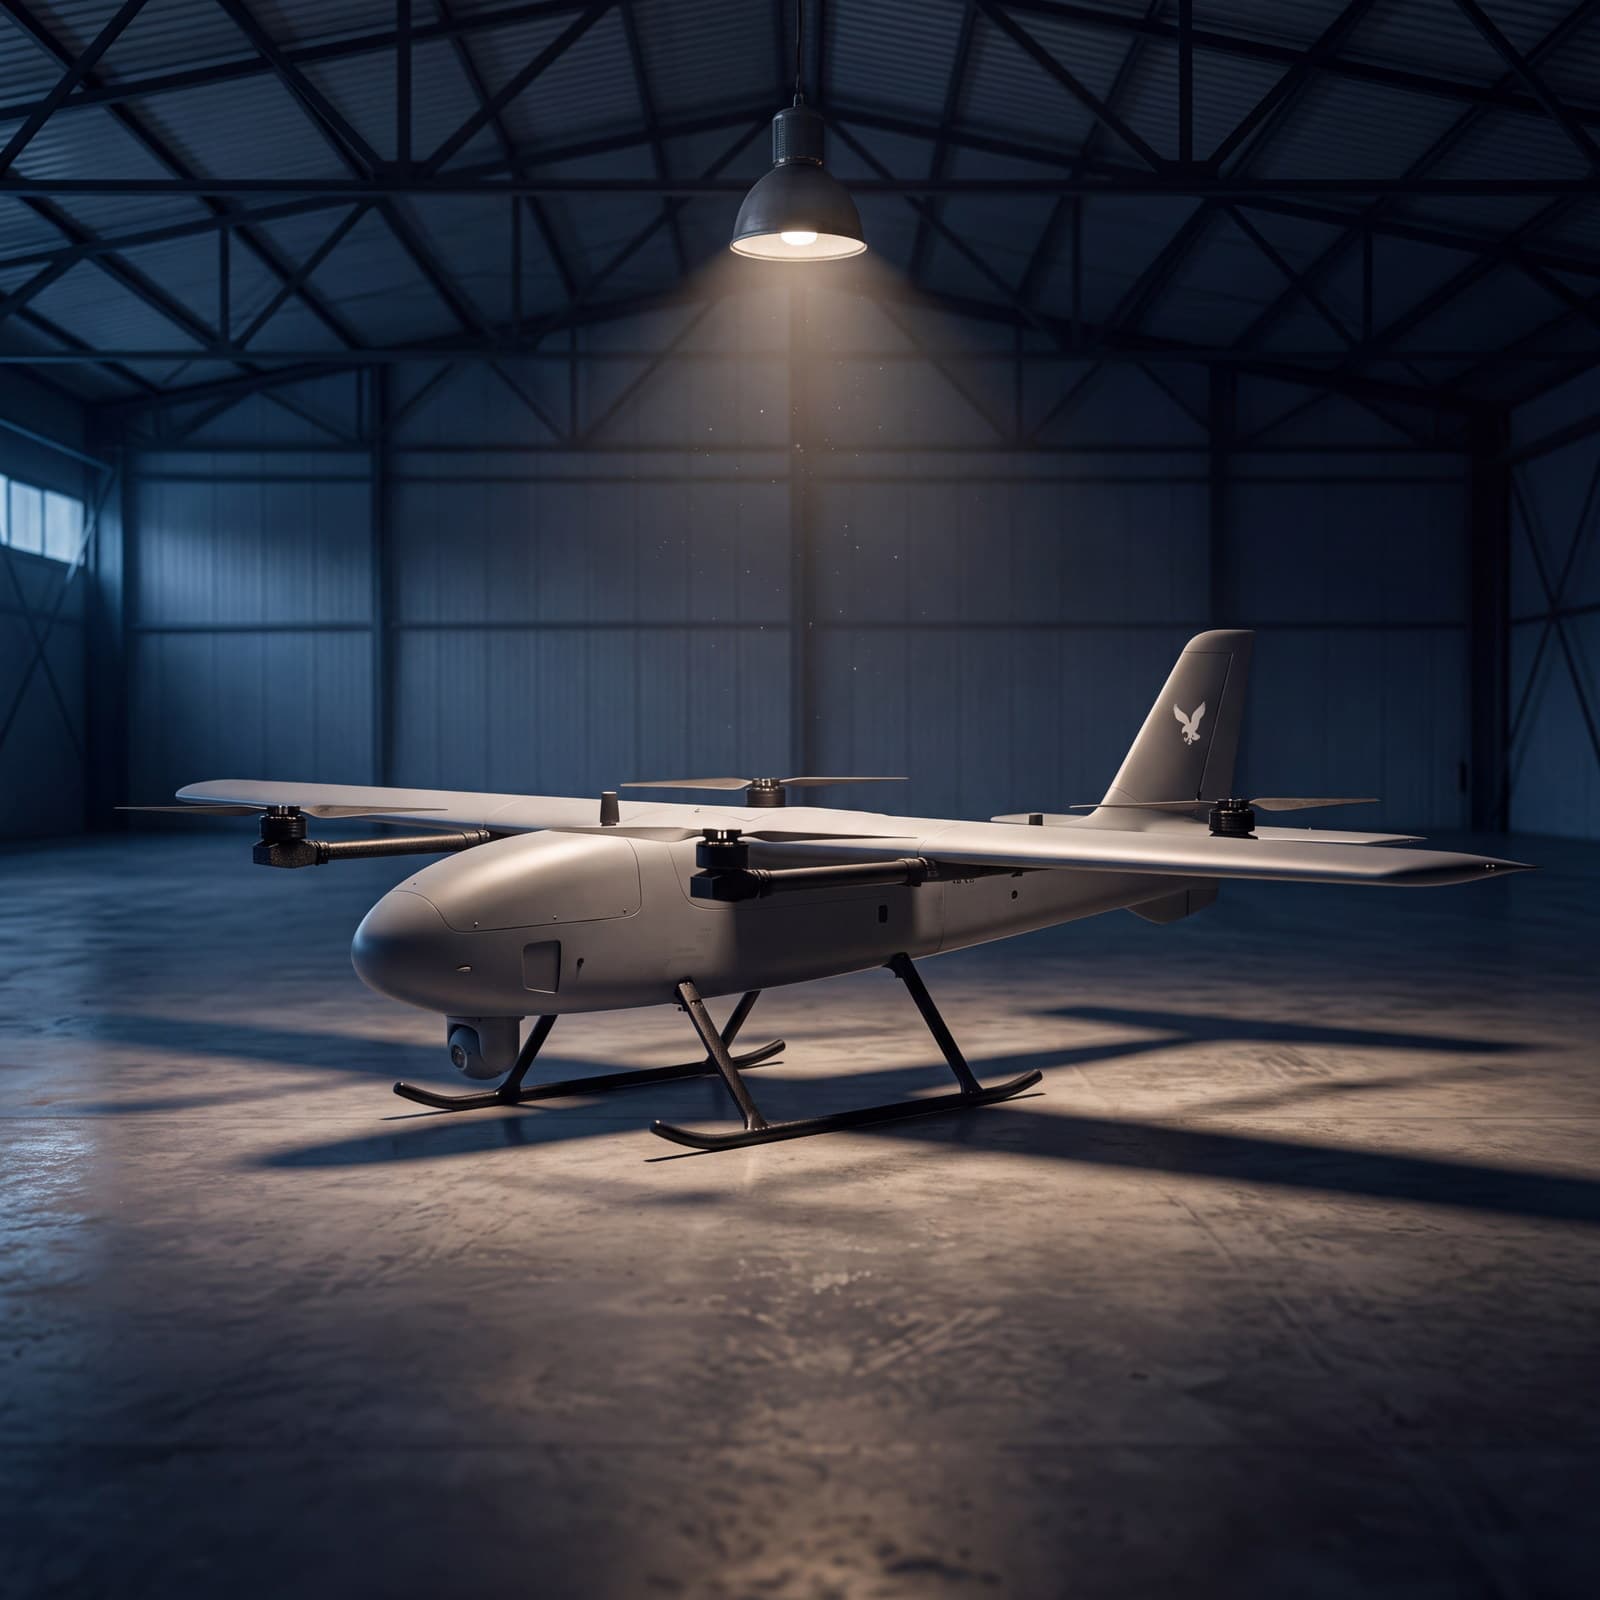
Raven T3 w hali pod pojedynczą lampą, skrzydło i cztery zespoły nośne pionowego startu

Płatowiec

VTOL i stały płat

Pionowy start zdejmuje z operacji całą infrastrukturę startową, a skrzydło daje to, czego wielowirnikowiec nie da: godziny w powietrzu zamiast minut. Deklarowane 230 minut i 290 km to wartości dla określonej konfiguracji - realne osiągi schodzą wraz z masą wyposażenia, źródłem energii, pogodą i użytym torem łączności. Traktujemy je jako punkt wyjścia do rozmowy o zadaniu, nie jako gwarancję.

Klasa
VTOL, stały płat
Rozpiętość skrzydeł
3,2 m
Maksymalna masa startowa
24,9 kg
Ładunek użyteczny
do 5 kg
Prędkość
76-81 km/h przelotowa, do 126 km/h
Czas lotu
do 230 min, zależnie od konfiguracji
Zasięg
do 290 km, zależnie od konfiguracji
Raven T3 w hali, głowica obserwacyjna pod przednią częścią kadłuba

Głowica obserwacyjna

EO, IR, termowizja

Trzy kanały w jednej stabilizowanej głowicy. W dzień pracuje optyka, w nocy i przy ograniczonej widoczności termowizja wyciąga sylwetki i źródła ciepła, których optyka już nie widzi. Operator przełącza kanał w trakcie zadania, więc jedna maszyna obsługuje całą dobę zamiast dwóch konfiguracji na zmianę.

Kanały
EO, IR, termowizja
Stabilizacja
głowica stabilizowana
Doba
obserwacja dzienna i nocna
Zadania
obszar, obiekty z odległości, źródła ciepła
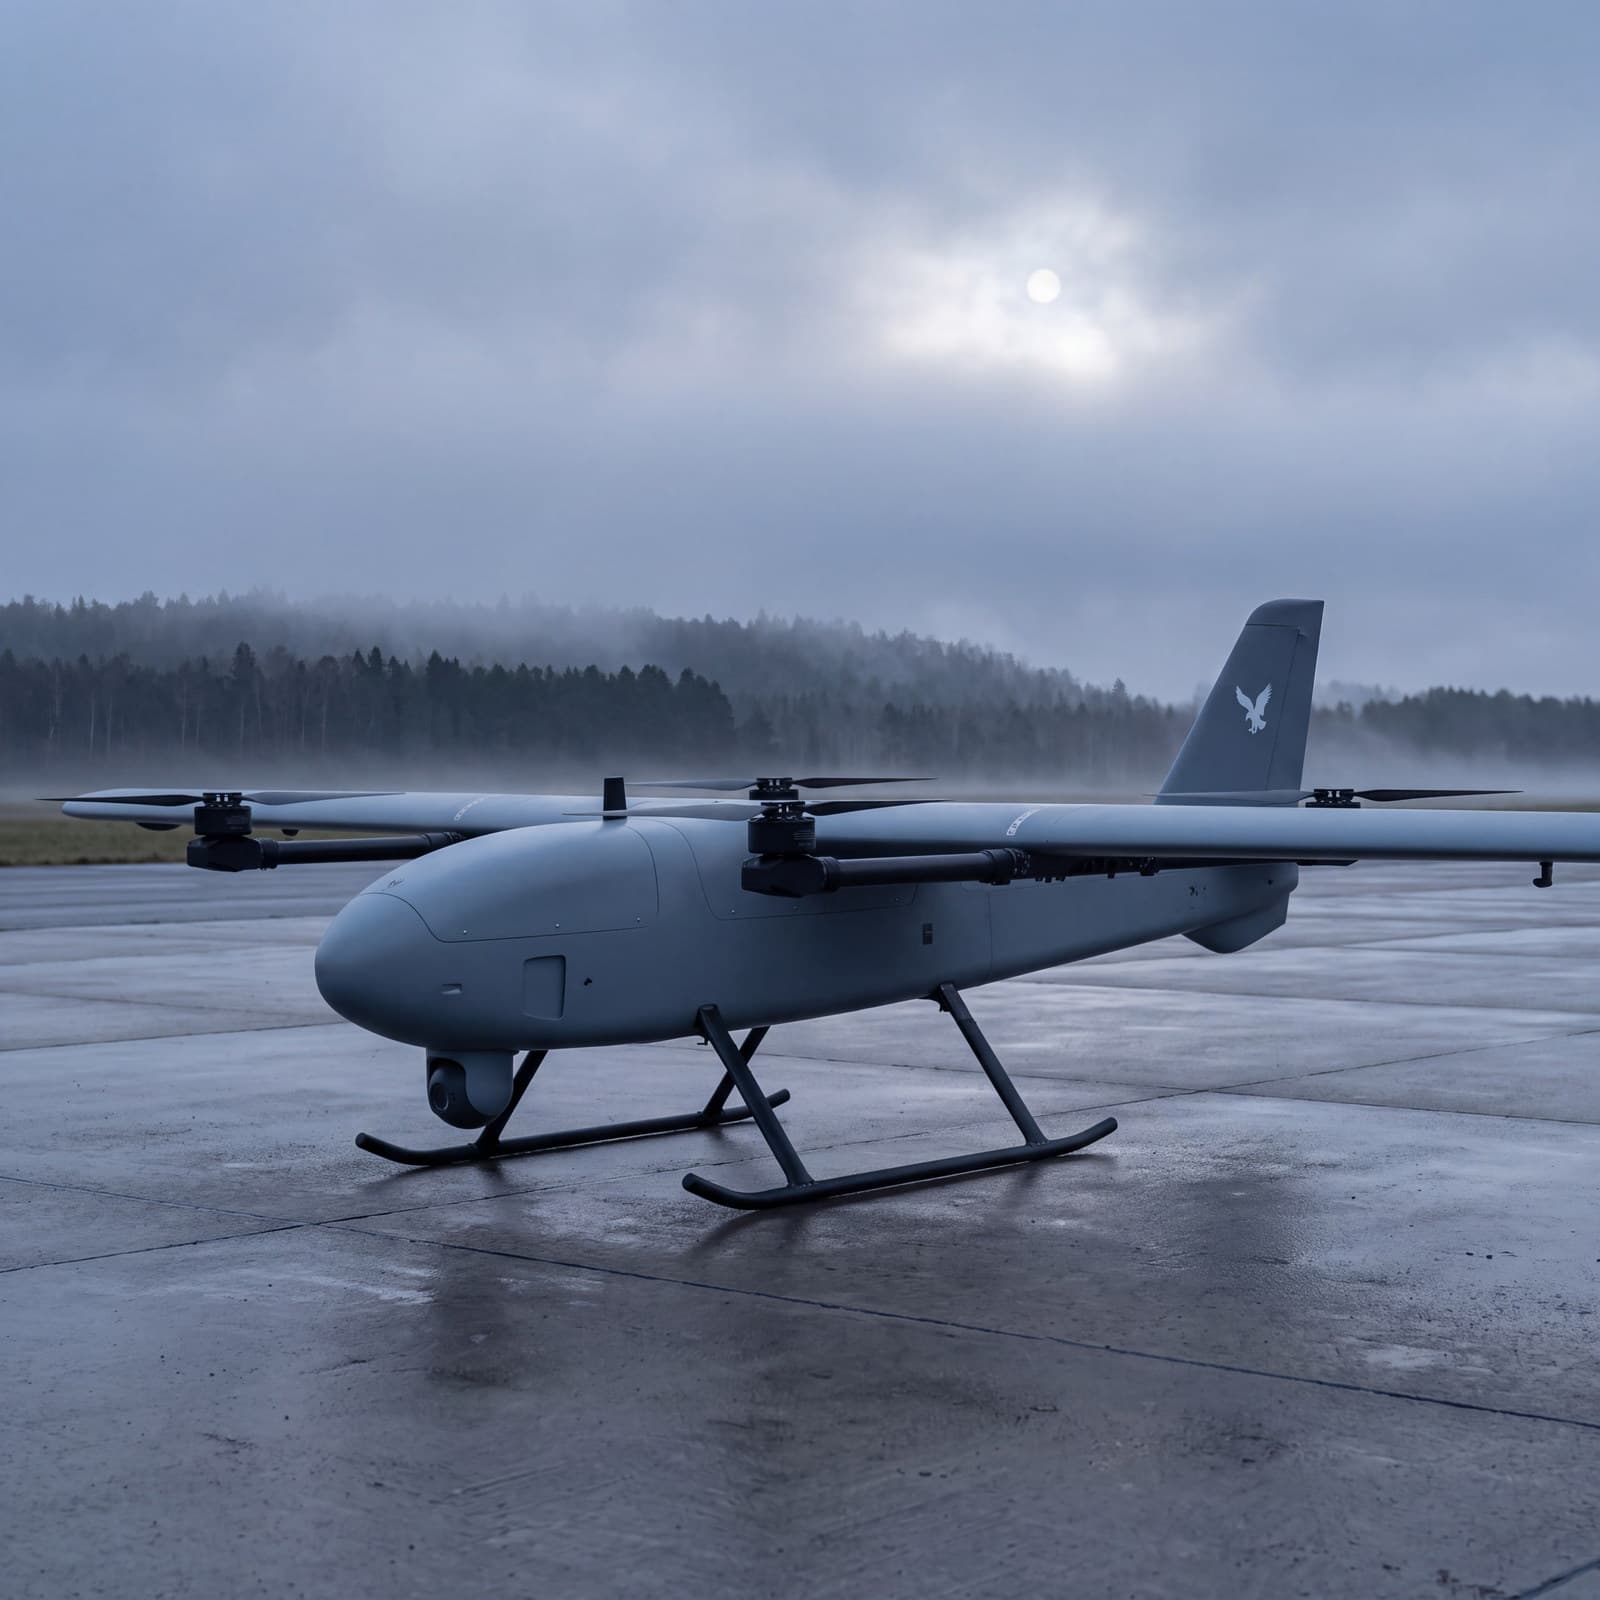
Raven T3 na mokrej płycie lotniska o zmierzchu, gotowy do startu

Ładunek wymienny

Jedna platforma, wiele zadań

Pięć kilogramów udźwigu bierze sprzęt, który zwykle wymaga osobnej maszyny: skaner LiDAR, zestaw fotogrametryczny, sensory podczerwieni. Zamiana ładunku zmienia rolę platformy z obserwacyjnej na pomiarową, a nawigacja RTK trzyma trasę na tyle dokładnie, że dwa naloty z różnych dni da się porównać.

Ładunek użyteczny
do 5 kg
Sensory
LiDAR, EO/IR, fotogrametria
Nawigacja
GPS/RTK
Misja
trasy zaplanowane, przeloty powtarzalne

Do czego lata

  • Monitoring obszarów

    Długotrwała obserwacja terenu, którego nie da się obstawić patrolem: pas graniczny, teren leśny, akwen, obszar rolniczy. Jeden przelot zamiast serii krótkich podejść.

    Tryb
    obserwacja długotrwała
    Kanały
    optyka i termowizja
  • Inspekcja infrastruktury

    Kontrola obiektów oraz infrastruktury liniowej i powierzchniowej z powietrza, z materiałem, który zostaje do analizy po wylądowaniu.

    Obiekty
    liniowe i powierzchniowe
    Efekt
    materiał do dalszej analizy
  • Mapowanie i LiDAR

    Zdjęcia lotnicze i dane przestrzenne z dużych obszarów, a ze skanerem LiDAR dokładne modele terenu i obiektów.

    Produkt
    modele terenu i obiektów
    Zbiór
    fotogrametria, chmura punktów
  • Noc i ratownictwo

    Szybkie dojście nad rozległy obszar i termowizja w roli podstawowego czujnika: lokalizacja osób i źródeł ciepła niezależnie od pory doby.

    Sensor
    termowizja i podczerwień
    Zadanie
    lokalizacja osób i źródeł ciepła